Es ist notiert, aber du weißt, wie du mich runterkriegen kannst 
Obwohl ich aufgrund meines beruflichen Umfelds Ressourcen habe 
Um zum Thema zurückzukommen: Ist es nicht eher Inventor Nastran für Finite-Elemente-Analyse unter Inventor?
Ansonsten habe ich Folgendes gefunden:
https://www.autodesk.com/fr/products/robot-structural-analysis/overview
Aber wie bei jeder Software kostet die Pro-Version viele Hände...
1 „Gefällt mir“
Danke für deinen Link @Maclane und hier ist , was ich über die KI extrahiert habe ( ihn wieder).
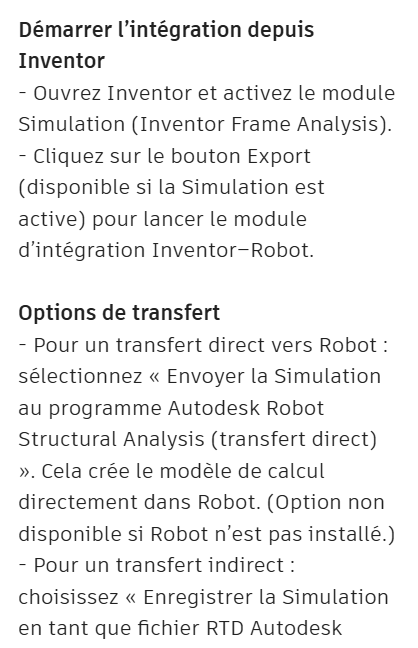
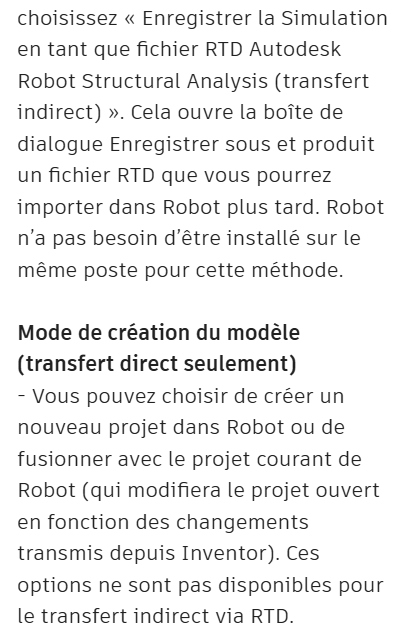
Detaillierte Erklärung (immer noch Quell-KI)
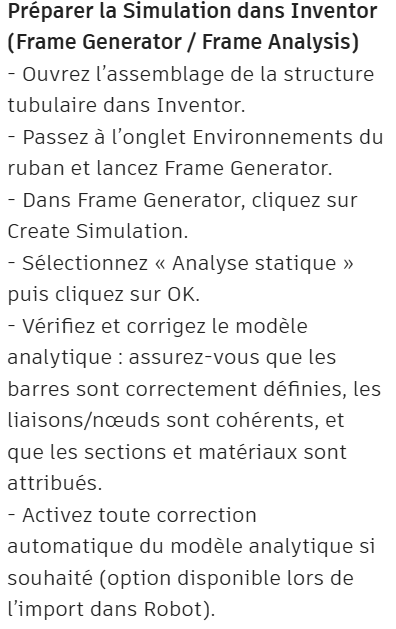
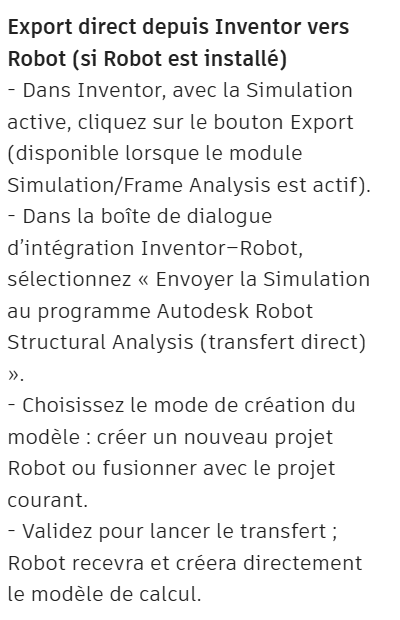
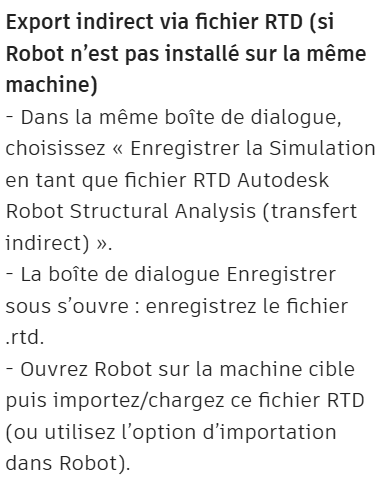
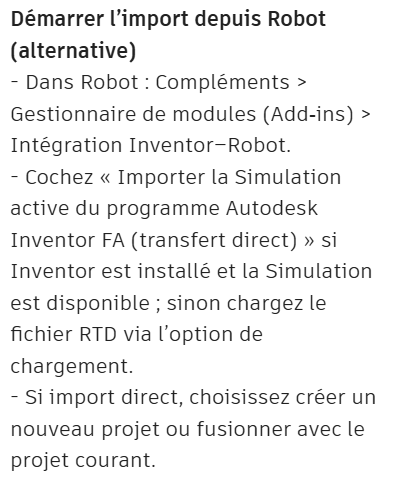
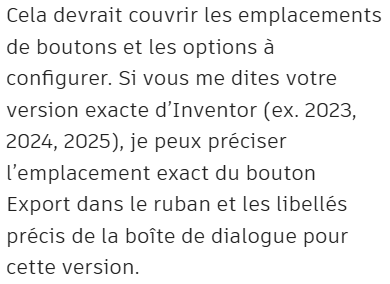
In diesem letzten Siebdruck hat er mich an den Pranger genagelt (gleichzeitig bin ich es gewohnt). Ich bin bei Inventor und ROBOT 2022 
1 „Gefällt mir“
- Starte die Simulation
- Exportsimulation
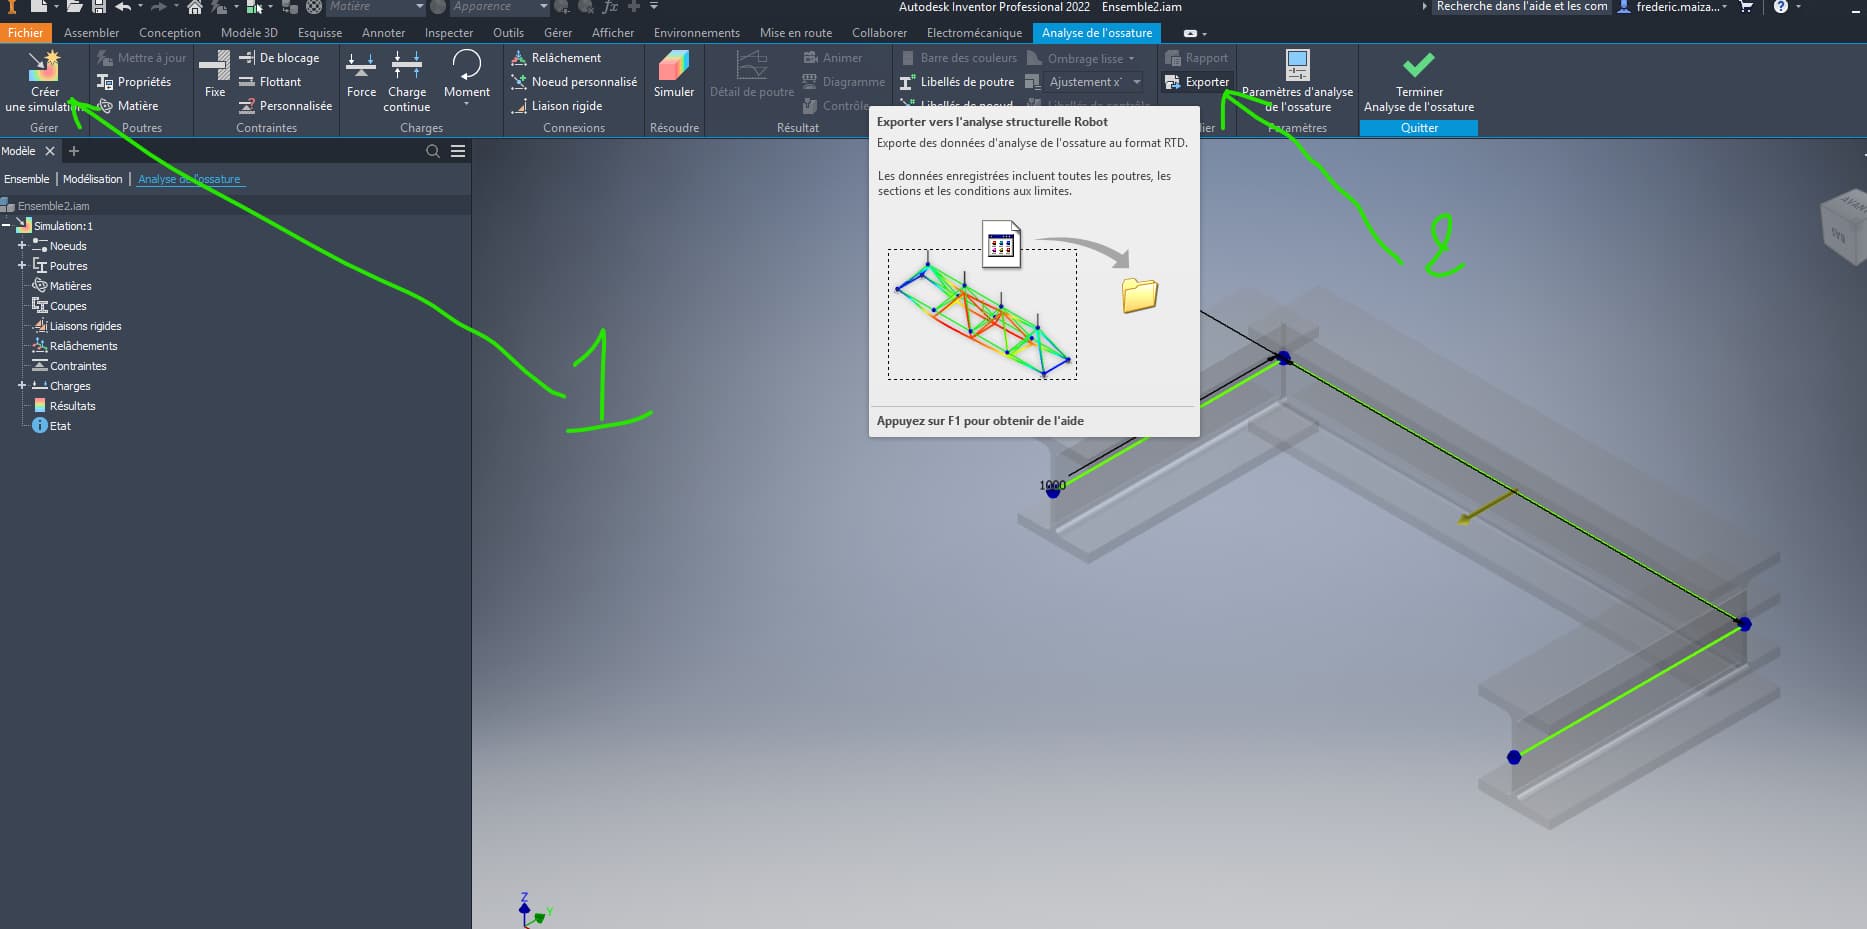
- Direkt zu Robot in einem bestehenden Projekt übertragen
- Erstellen Sie eine Exportdatei
- Wenn du noch kein Projekt in Robot erstellt hast
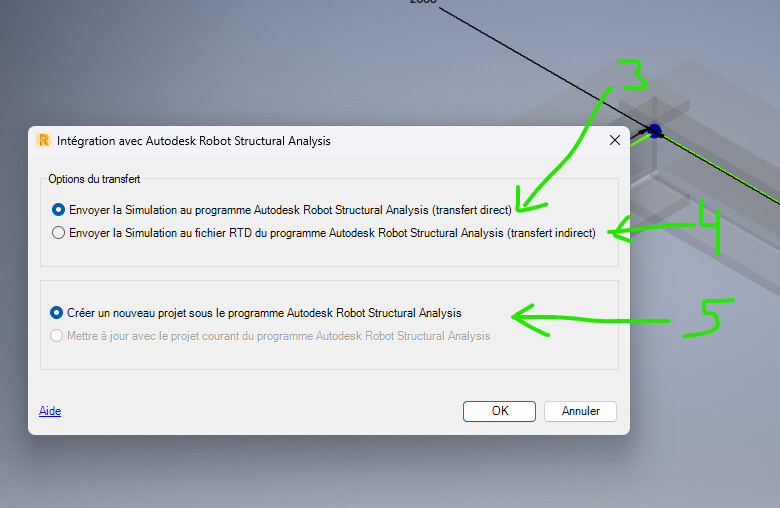
Den Rest schaue ich mir morgen an, im Moment habe ich keine Lizenz
1 „Gefällt mir“
Nach diesem Schritt öffnet sich der Roboter automatisch
Option 3
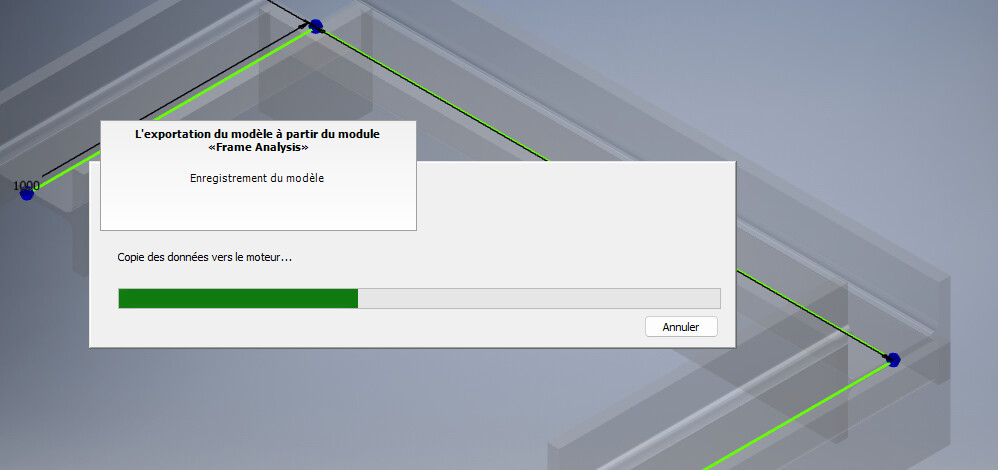
Wenn alles gut läuft
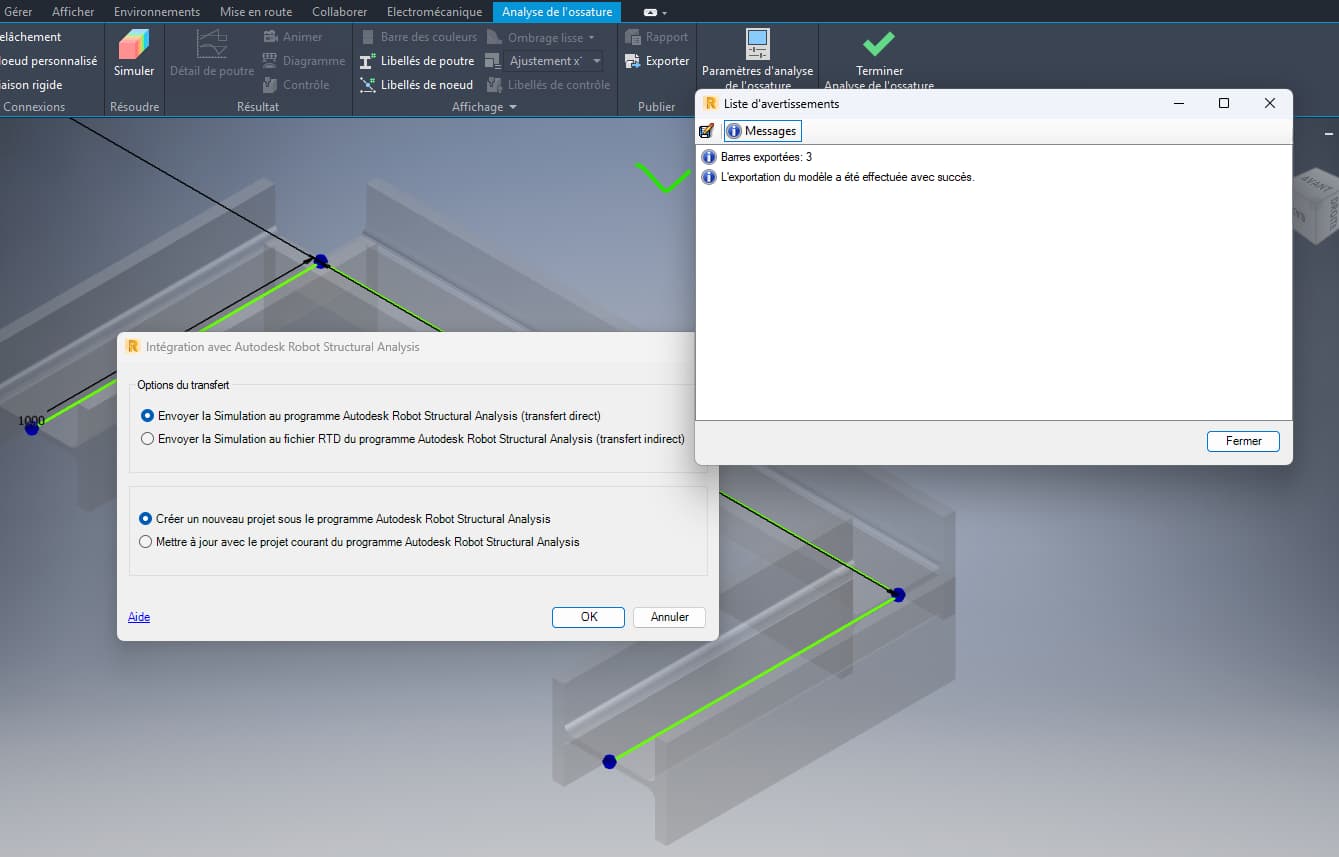
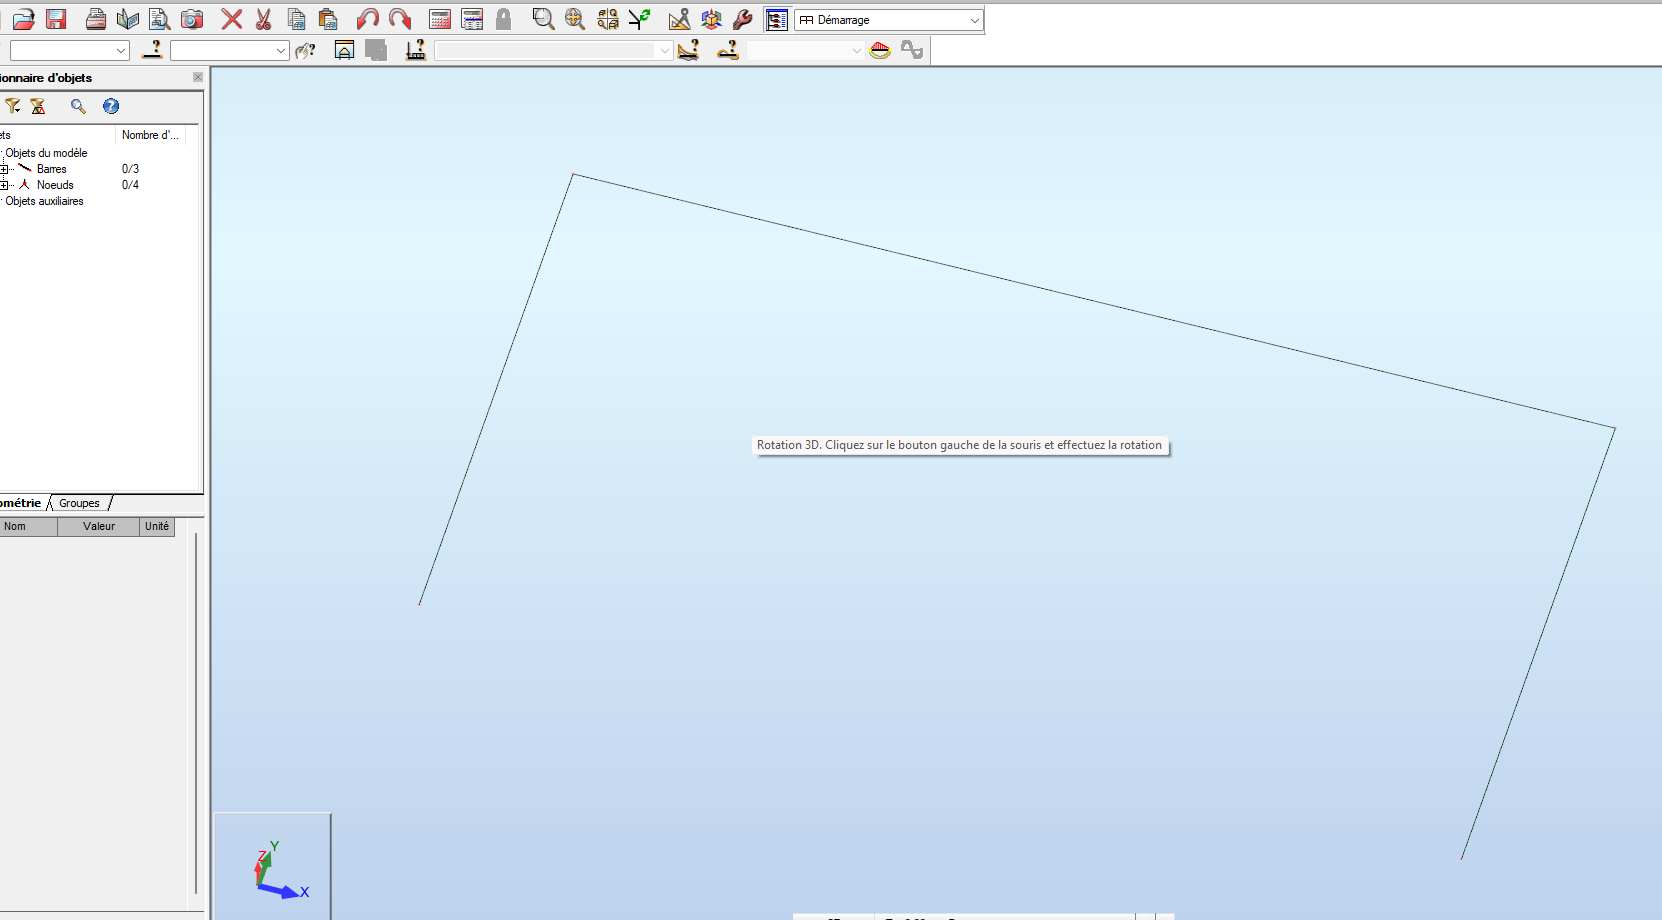
Das klassische Skelettdesign und in diesem Fall die Verwendung des mechanischen Rahmen-Erfinderwerkzeugs
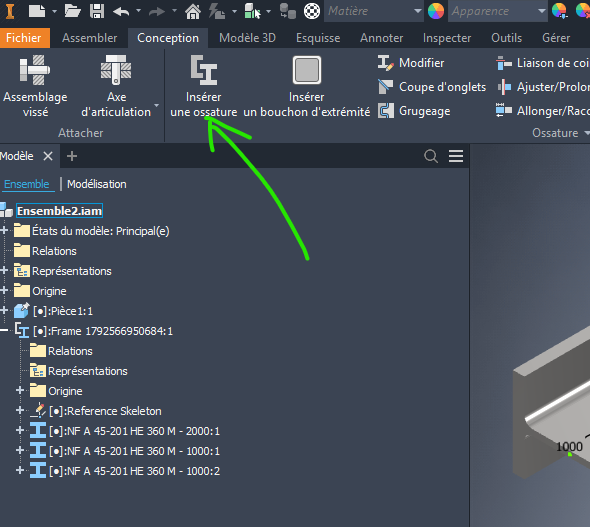
Ich habe versucht, die Methode auf ein Modell anzuwenden, das einer meiner Kollegen berechnet hat.
Wir modellieren nicht mit Rahmen, damit das Modell über die Zeit weiterlebt, falls zukünftige Versionen von Inventor keine Profile akzeptieren (SW-Erfahrung).
Ich habe die Skelette überprüft, das Mechanikmodul verwendet und die Schuhe verlängert oder verkürzt.
Beim Modellieren des Skeletts (2D-Skizze) verlängere ich die Eisen (Skizzenlinie), um die Knoten zu bilden (theoretischer Schnittpunkt der Eisen).
bei den Kerben der Eisen behält das Modell die Knoten nicht und definiert das Ende des Eisens, wie es in 3D realisiert ist.
Unten ist das Skelett des Erfinders zu sehen
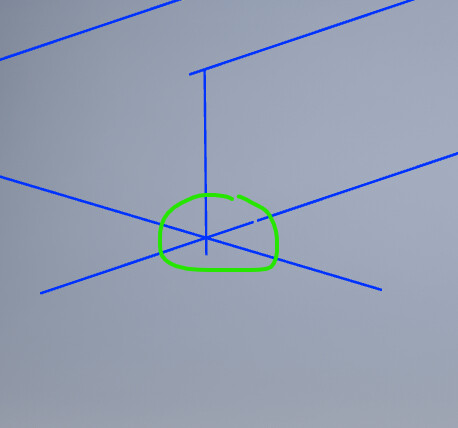
Erfindersimulationsmodell vor der Extraktion
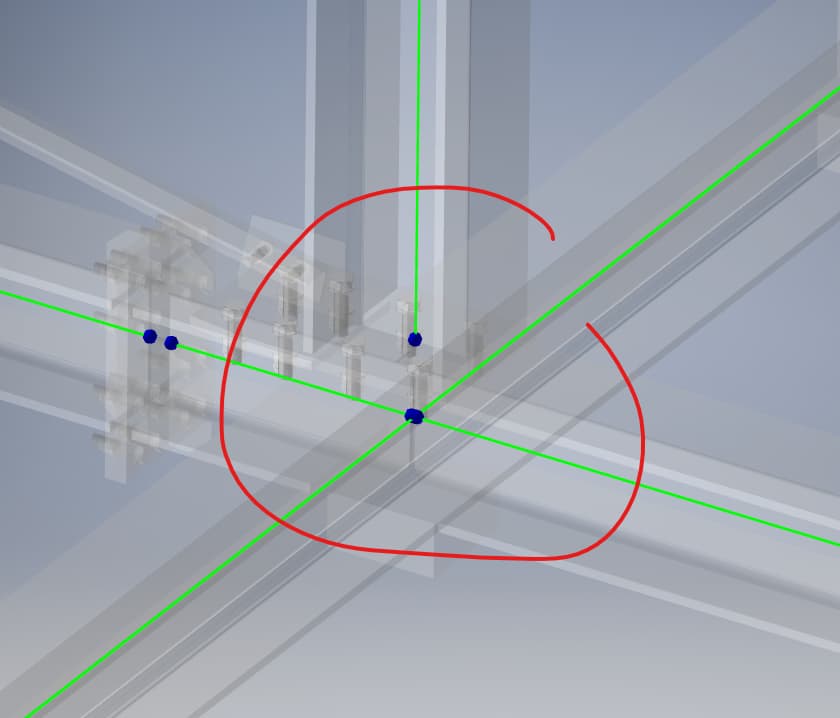
Extraktion
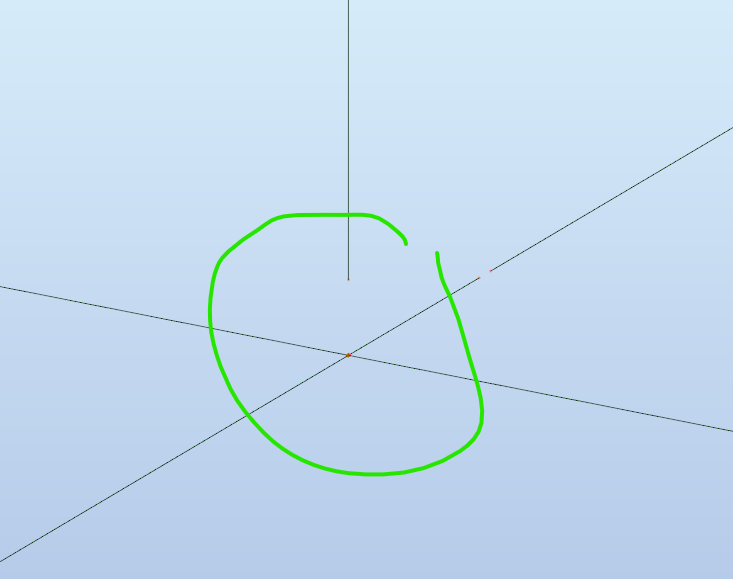
Nachtrag 2:
Ich weiß nicht, wie man das gut macht, aber bei der Erfinder- und Robotersimulation ist es schade, dass während der Simulation der Knoten am Ende der angenagten Eisen statt der Skizzen des ursprünglichen Frames definiert wird.
In Robot sind wir in derselben Definition wie die Inventor-Simulation, allerdings ist sie in Robot sicherlich modifizierbar.
Bearbeitung 3: Problem der Knotenverbindung
- Ich habe die unnötigen Knoten vorher entfernt.)
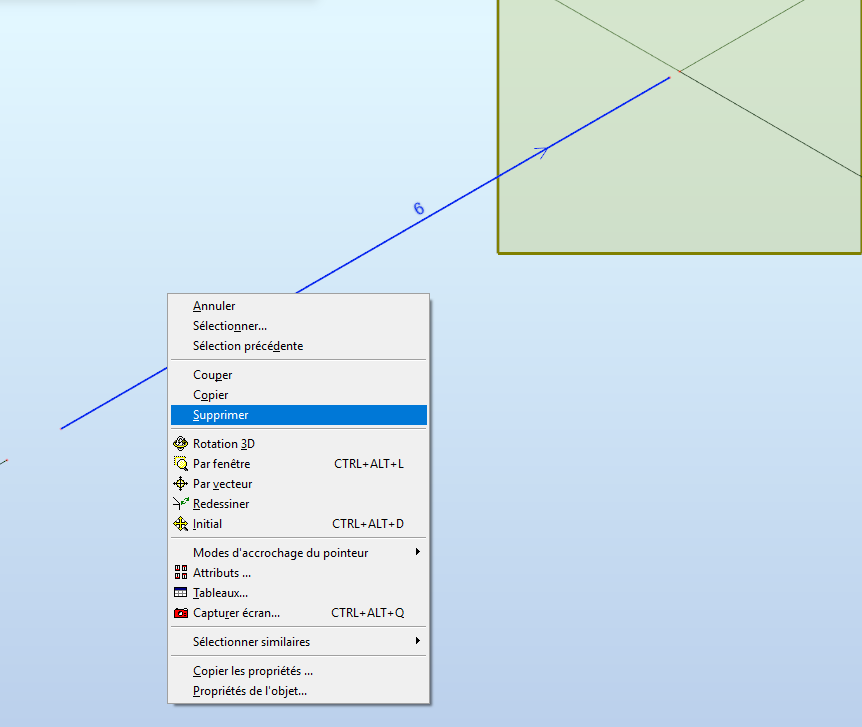
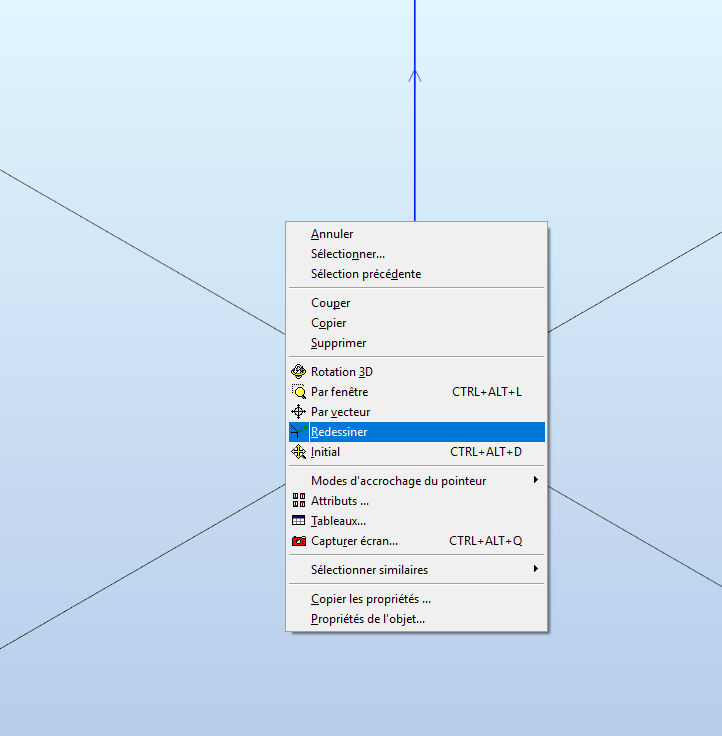
- Wählen Sie Neuzeichnung aus
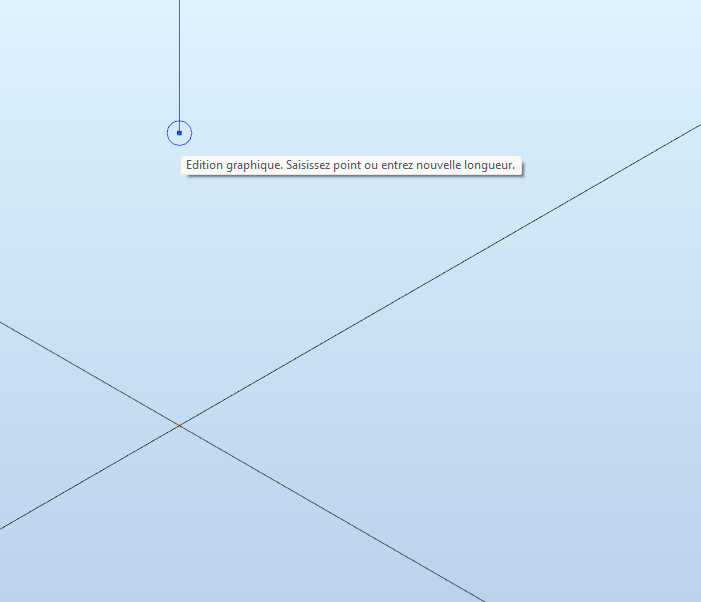

Ich werde aus Neugier auch mit dem IGS-Format von SolidWorks testen.
Gute Arbeit beim Graben, aber ich habe etwas gelernt
2 „Gefällt mir“