Het is genoteerd, maar je weet hoe je me naar beneden kunt krijgen 
Hoewel ik middelen heb gezien mijn professionele omgeving 
Om terug te komen op het onderwerp, is het niet eerder Inventor Nastran voor eindige-elementenanalyse onder Inventor?
Verder vond ik dit:
https://www.autodesk.com/fr/products/robot-structural-analysis/overview
Maar zoals bij alle software kost de Pro-versie veel handen...
1 like
Bedankt voor je link @Maclane en dit is wat ik via de AI (weer hem ) heb gehaald.
Gedetailleerde uitleg (nog steeds bron-AI)
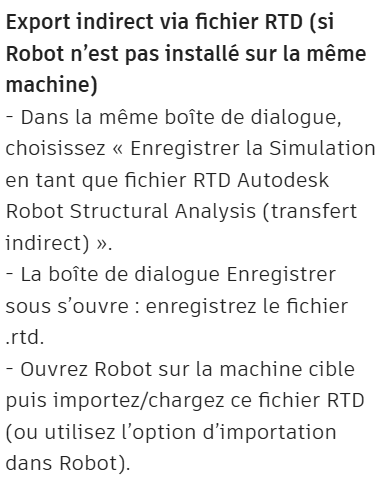
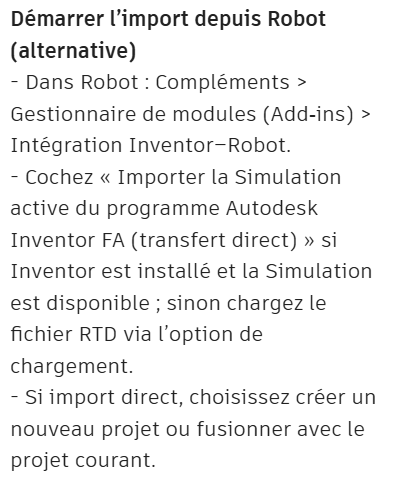
In deze laatste zeefdruk heeft hij me aan de schandpaal genageld (terwijl ik eraan gewend ben). Ik zit op Inventor en ROBOT 2022 
1 like
- Start de simulatie
- Exportsimulatie
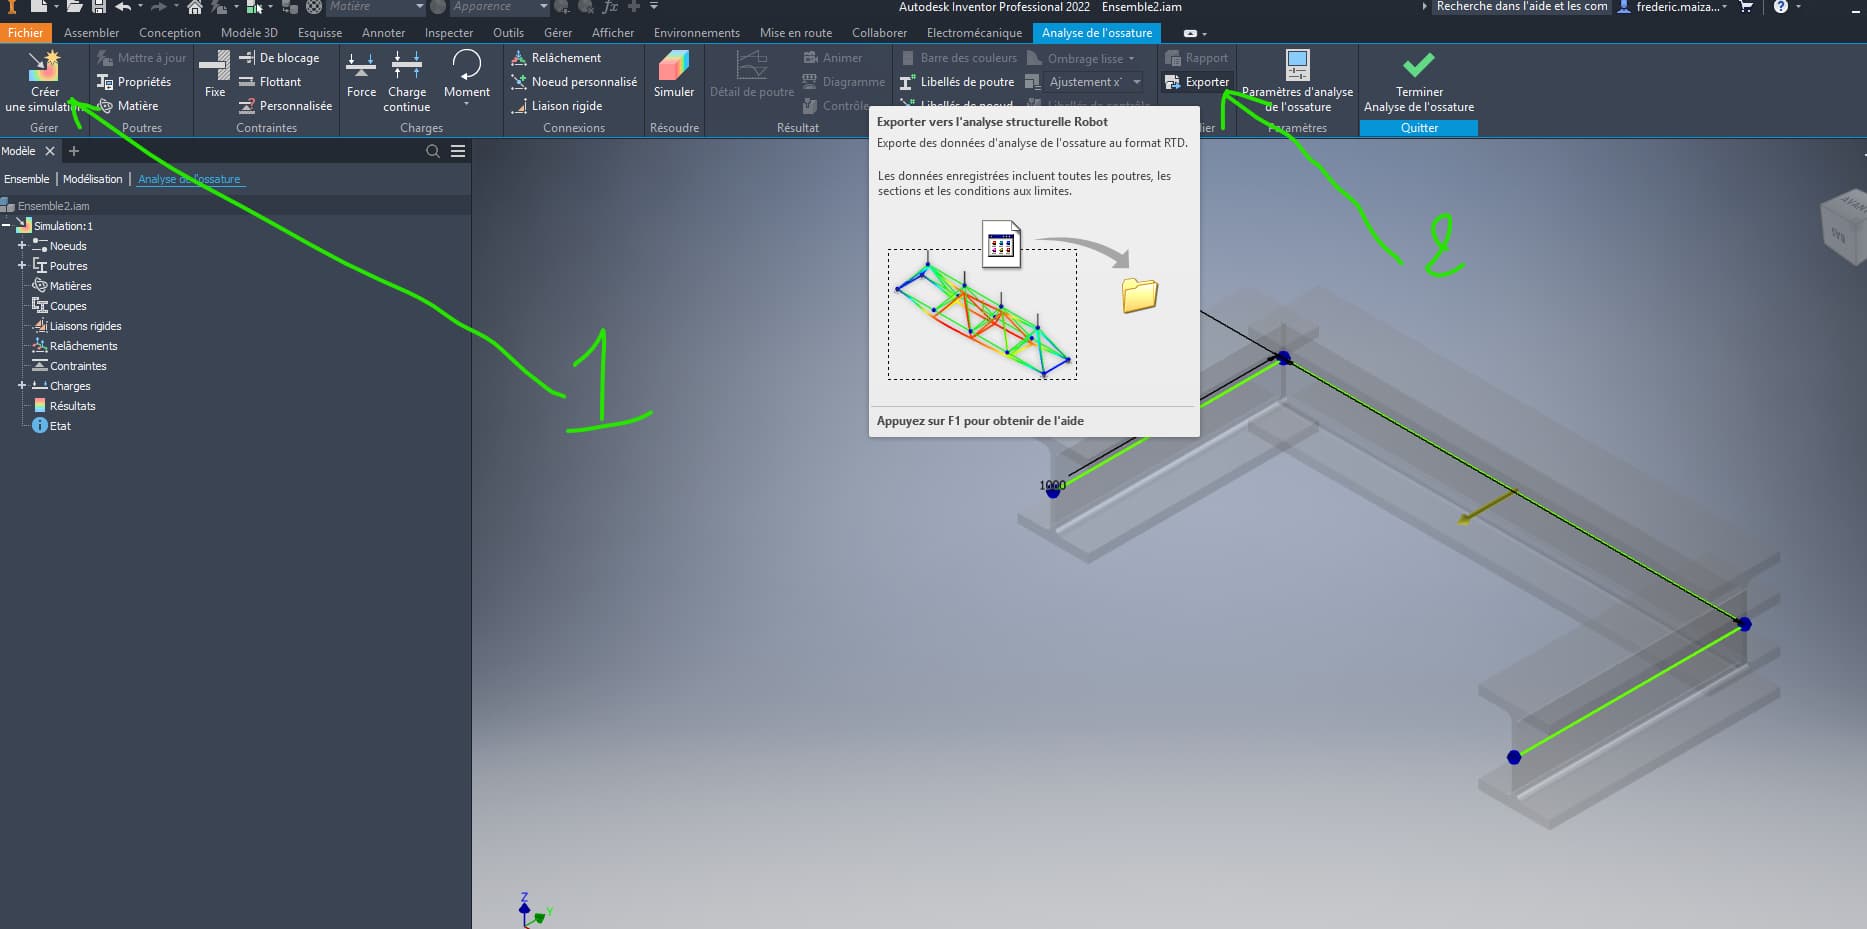
- Direct overstappen naar Robot in een bestaand project
- Maak een exportbestand aan
- Als je nog geen project hebt gemaakt in Robot
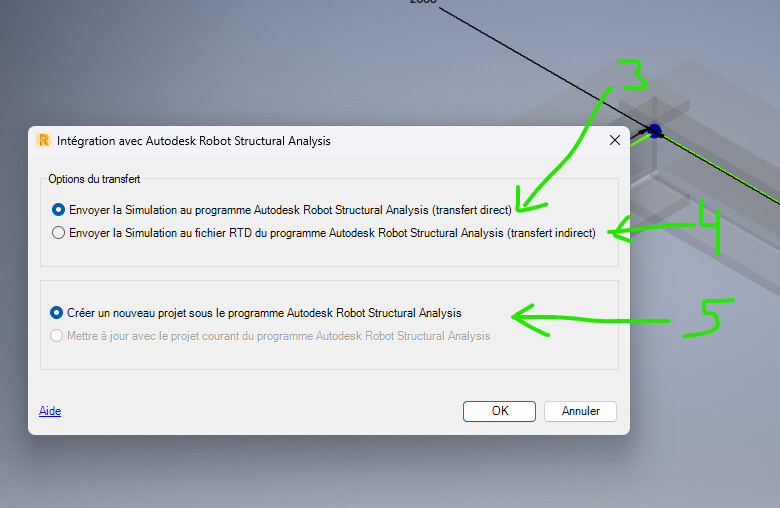
Ik kijk morgen de rest, ik heb op dit moment geen rijbewijs
1 like
Na deze stap opent Robot automatisch
Optie 3
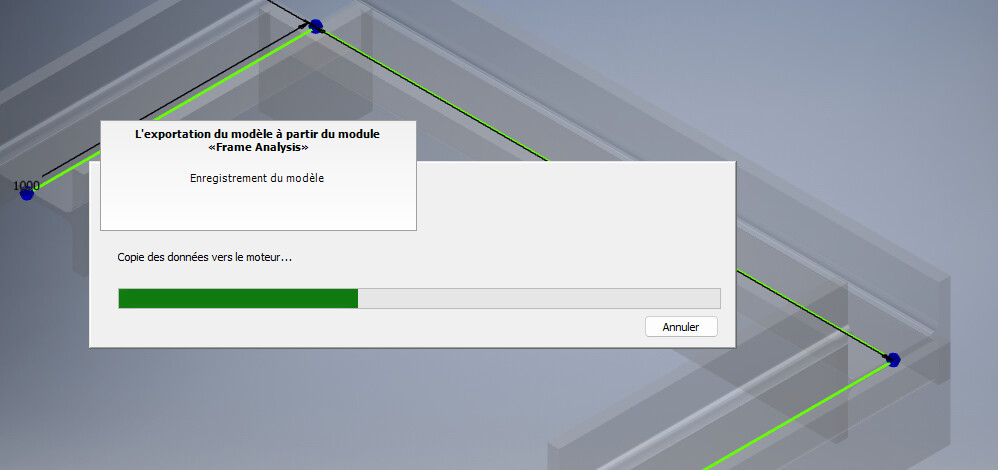
Als alles goed gaat
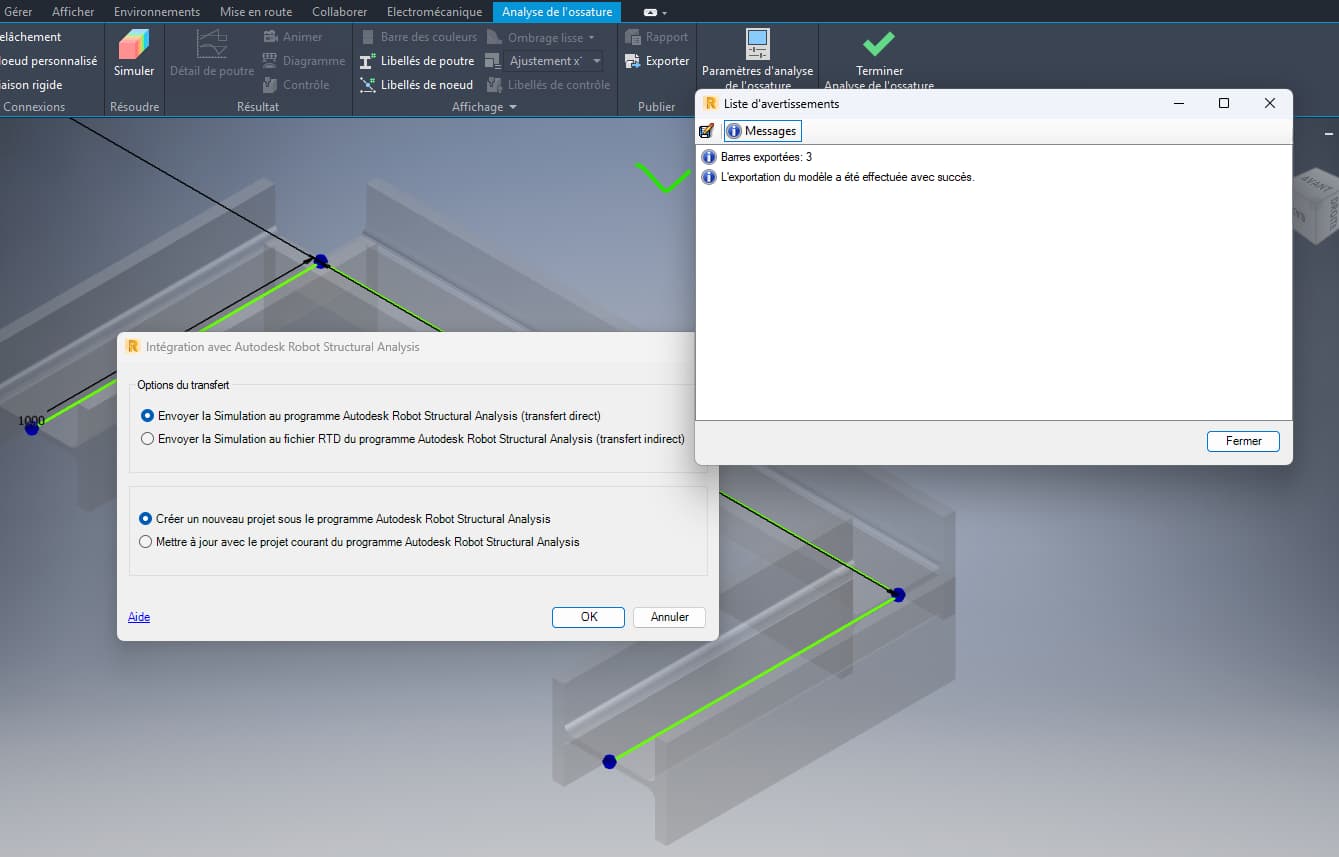
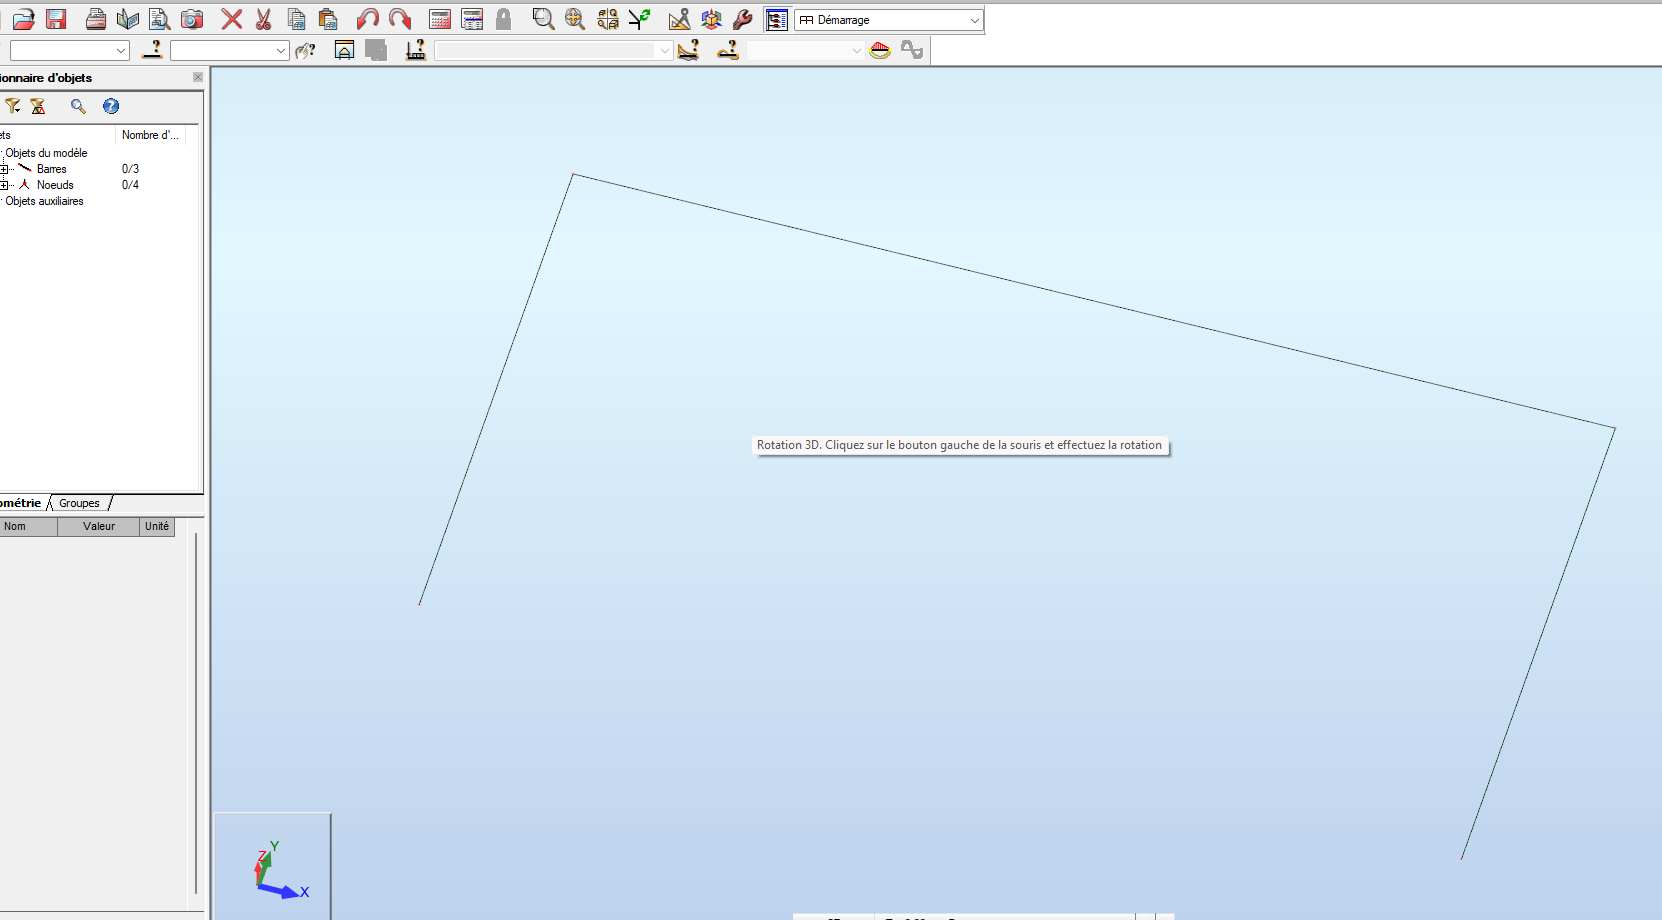
Het klassieke skeletontwerp en in dit geval het gebruik van het mechanische frame-uitvindersgereedschap
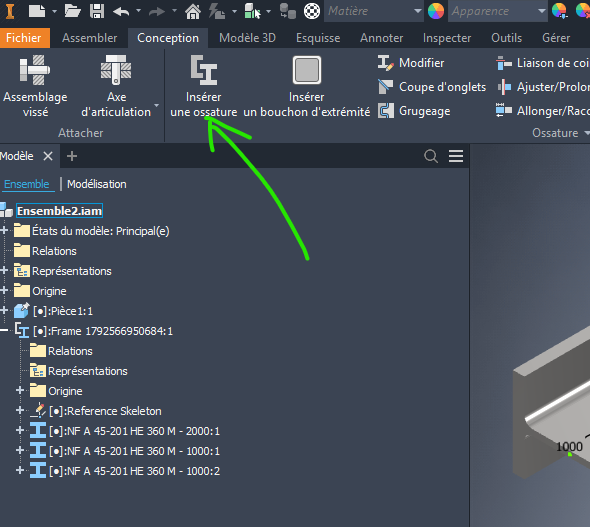
Ik probeerde de methode toe te passen op een model dat een collega had berekend.
We modelleren niet met frame, zodat het model in de loop van de tijd kan blijven leven als toekomstige versies van Inventor geen profielen accepteren (SW-ervaring).
Ik heb de skeletten bekeken en de mechanic-module gebruikt en de schoenen verlengd of ingekort.
Bij het modelleren van het skelet (2D-schets) verleng ik de ijzers (schetslijn) om de knooppunten te vormen (theoretische kruising van de ijzers).
van de inkepingen van de ijzers houdt het model de knopen niet vast en definieert het uiteinde van het ijzer zoals gerealiseerd in 3D.
Hieronder staat het Uitvinder-skelet
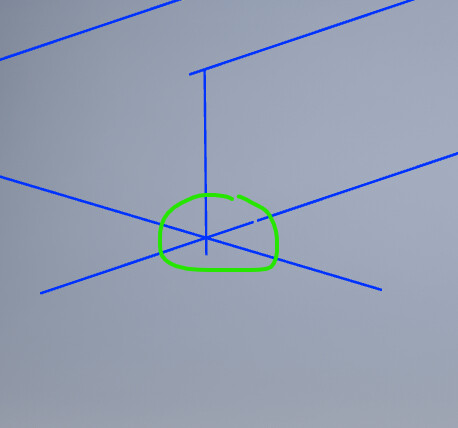
Uitvindersimulatiemodel vóór extractie
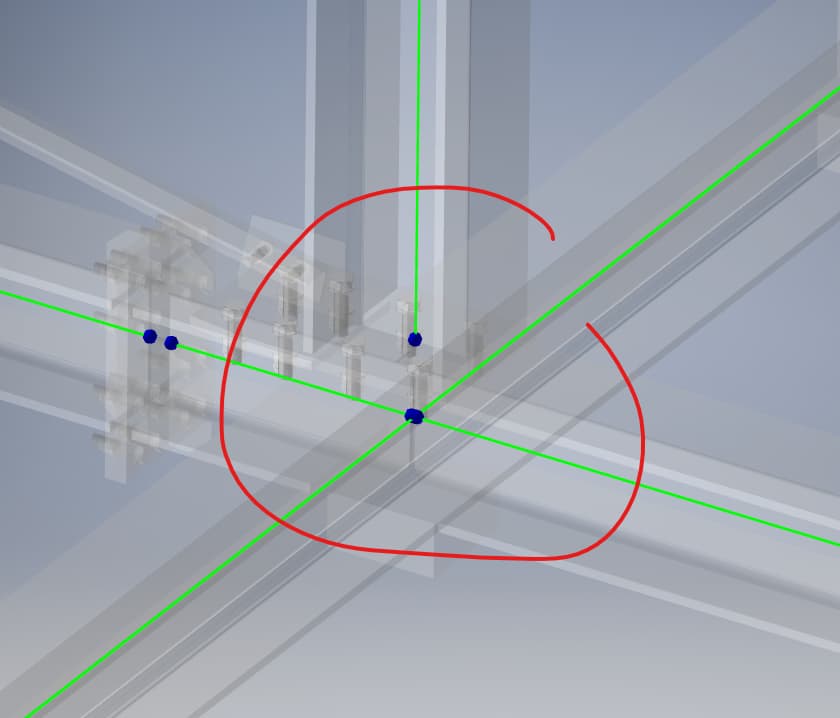
Extractie
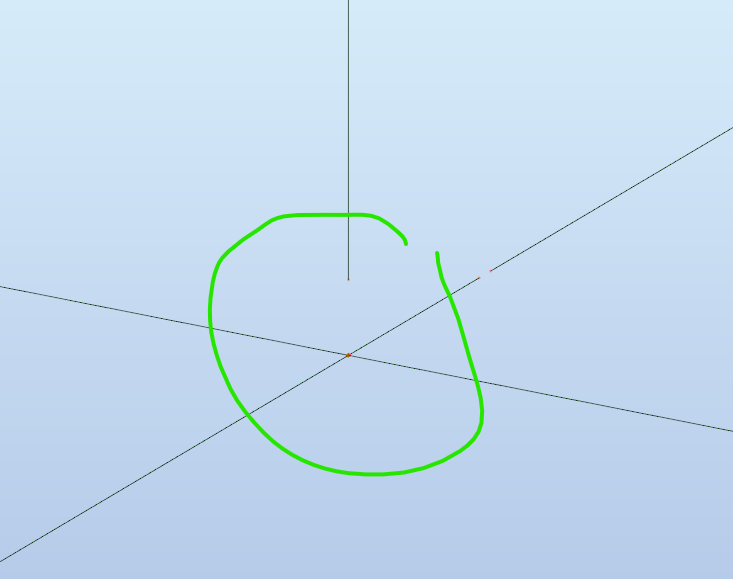
Bewerking 2:
Ik weet niet hoe ik het goed moet doen, maar de uitvinder- en robotsimulatie, het is jammer dat tijdens de simulatie de node aan het einde van de gekauwde ijzers wordt gedefinieerd in plaats van de schetsen van het eerste frame.
In Robot zitten we in dezelfde definitie als de Inventor-simulatie, dat gezegd hebbende is het zeker aanpasbaar in Robot.
Bewerking 3: Knooppuntverbinding probleem
- Ik heb de onnodige nodes van tevoren verwijderd)
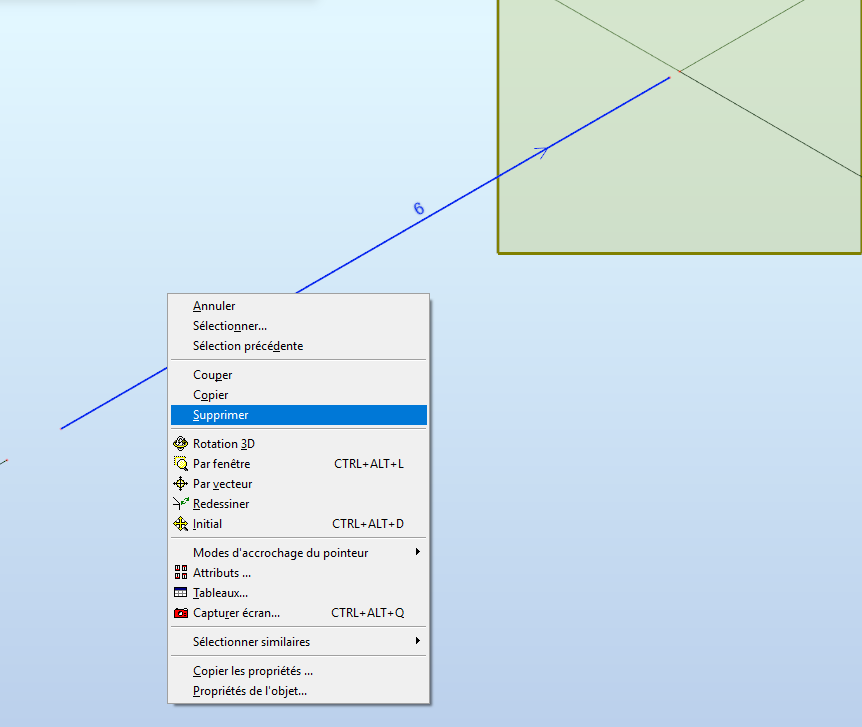
- selecteer Redraw
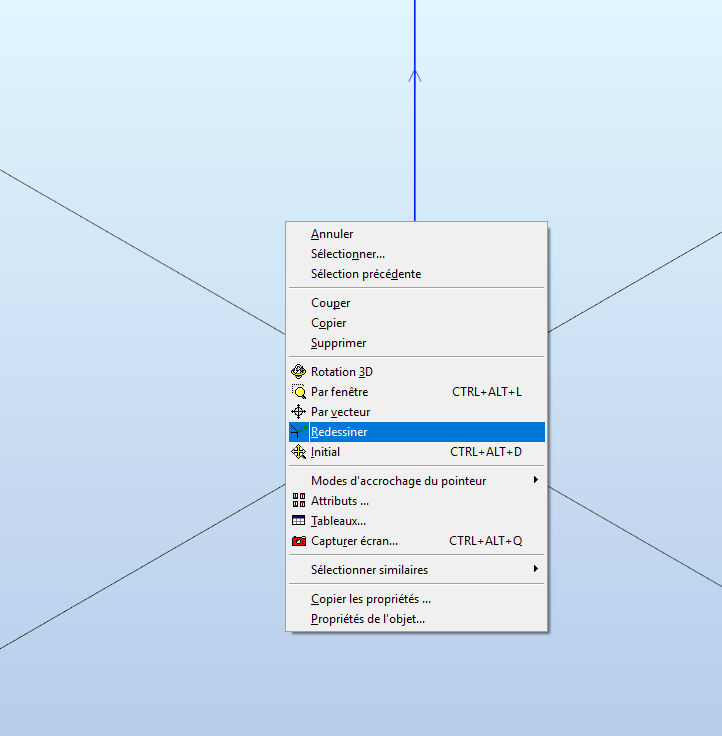

Ik ga ook uit nieuwsgierigheid testen met het IGS-formaat van SolidWorks.
Goed gedaan met graven, maar ik heb iets geleerd
2 likes