C’est noté, mais vous savez comme me faire redescendre 
Quoi que j’ai de la ressource au vu de mon environnement pro 
Pour revenir au sujet, ce n’est pas plutôt Inventor Nastran pour les analyses par éléments finis sous inventor ?
Sinon j’ai trouvé ceci:
https://www.autodesk.com/fr/products/robot-structural-analysis/overview
Mais comme pour tous les logiciels, la version Pro coûte pas mal de bras…
1 « J'aime »
Merci pour ton lien @Maclane et voici ce que j’ai extrais via l’IA (encore lui )
Explication détail (toujours source IA)
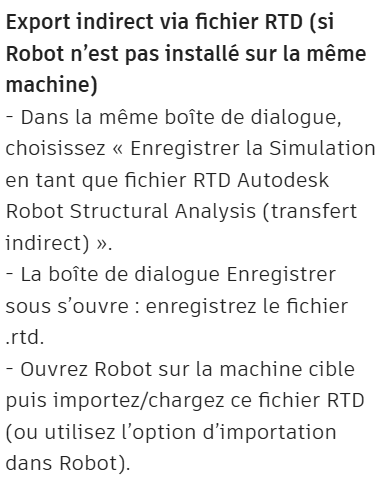
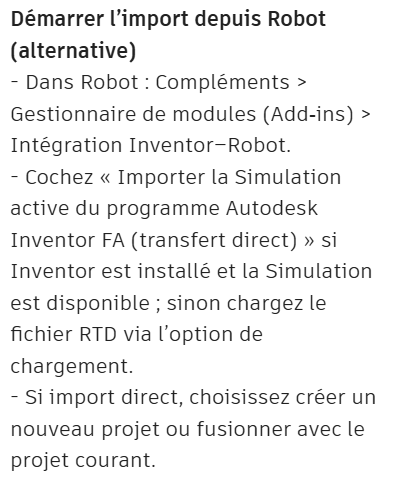
Dans ce dernier imprime écran il m’a cloué au pilori ( en même temps j’ai l’habitude) je suis sur inventor et ROBOT 2022 
1 « J'aime »
- Démarrer la simulation
- exporter la simulation
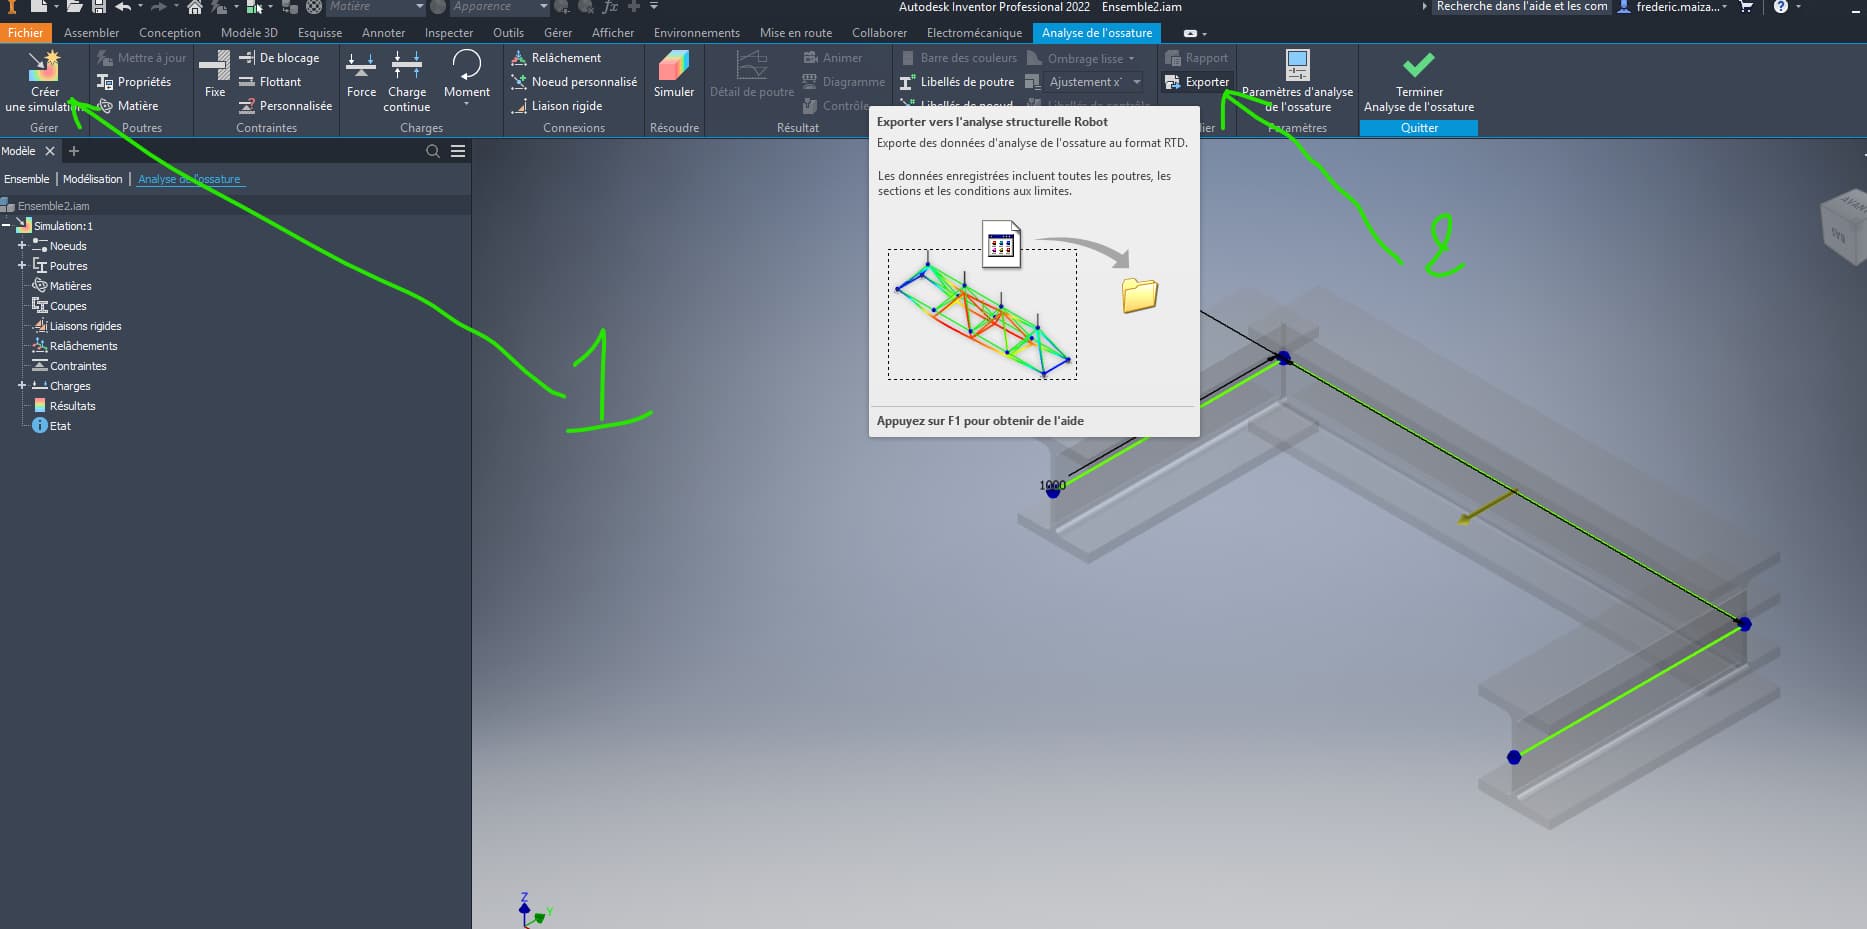
- transférer directement vers Robot dans un projet éxistant
- Créer un fichier d’export
- Si vous n’avez créé de projet dans Robot
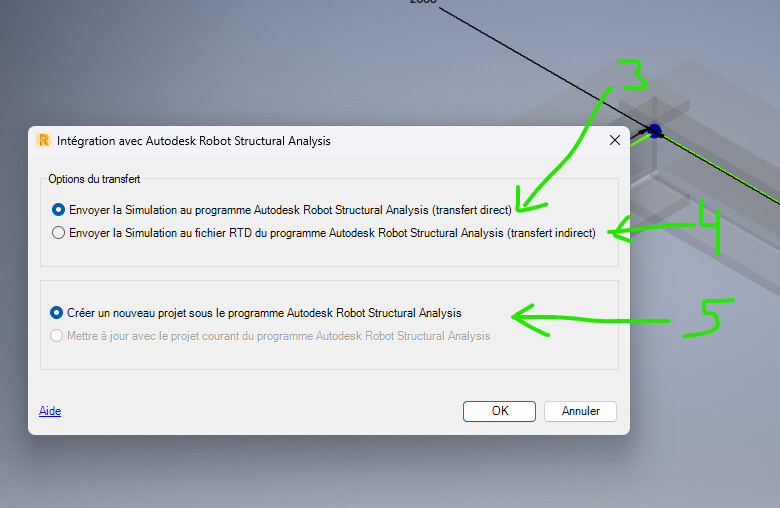
Je regarderai demain la suite, je n’ai pas de licence actuellement
1 « J'aime »
Après cette étape Robot s’ouvre automatiquement
Option 3
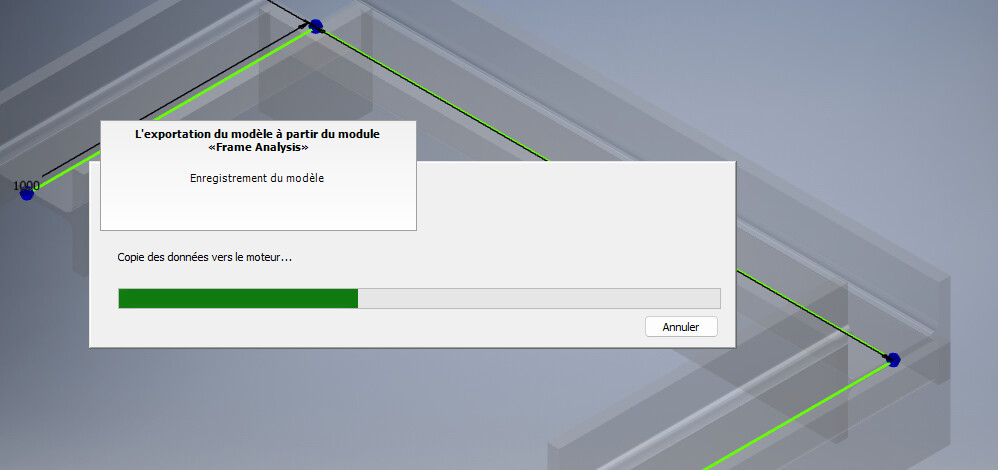
Si tout se passe bien
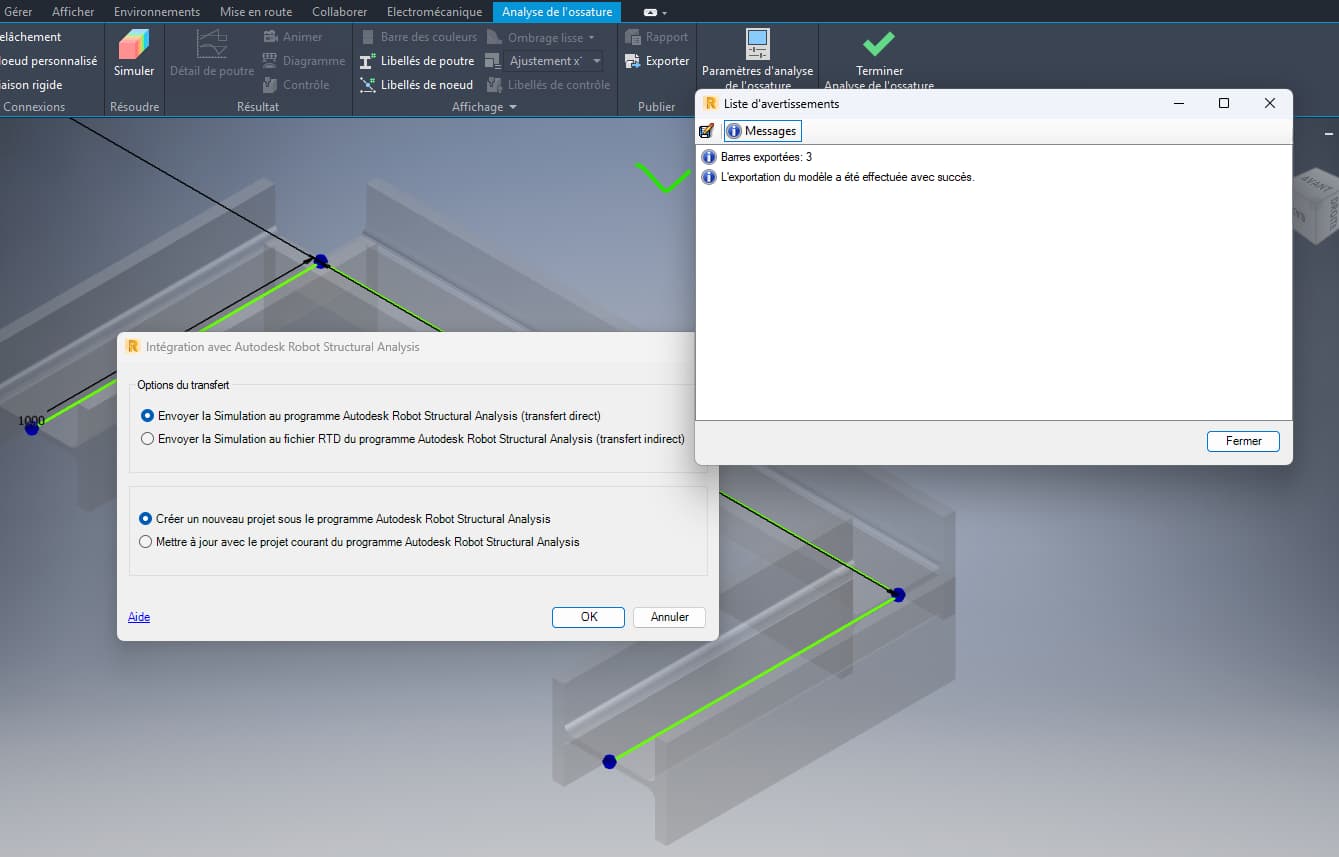
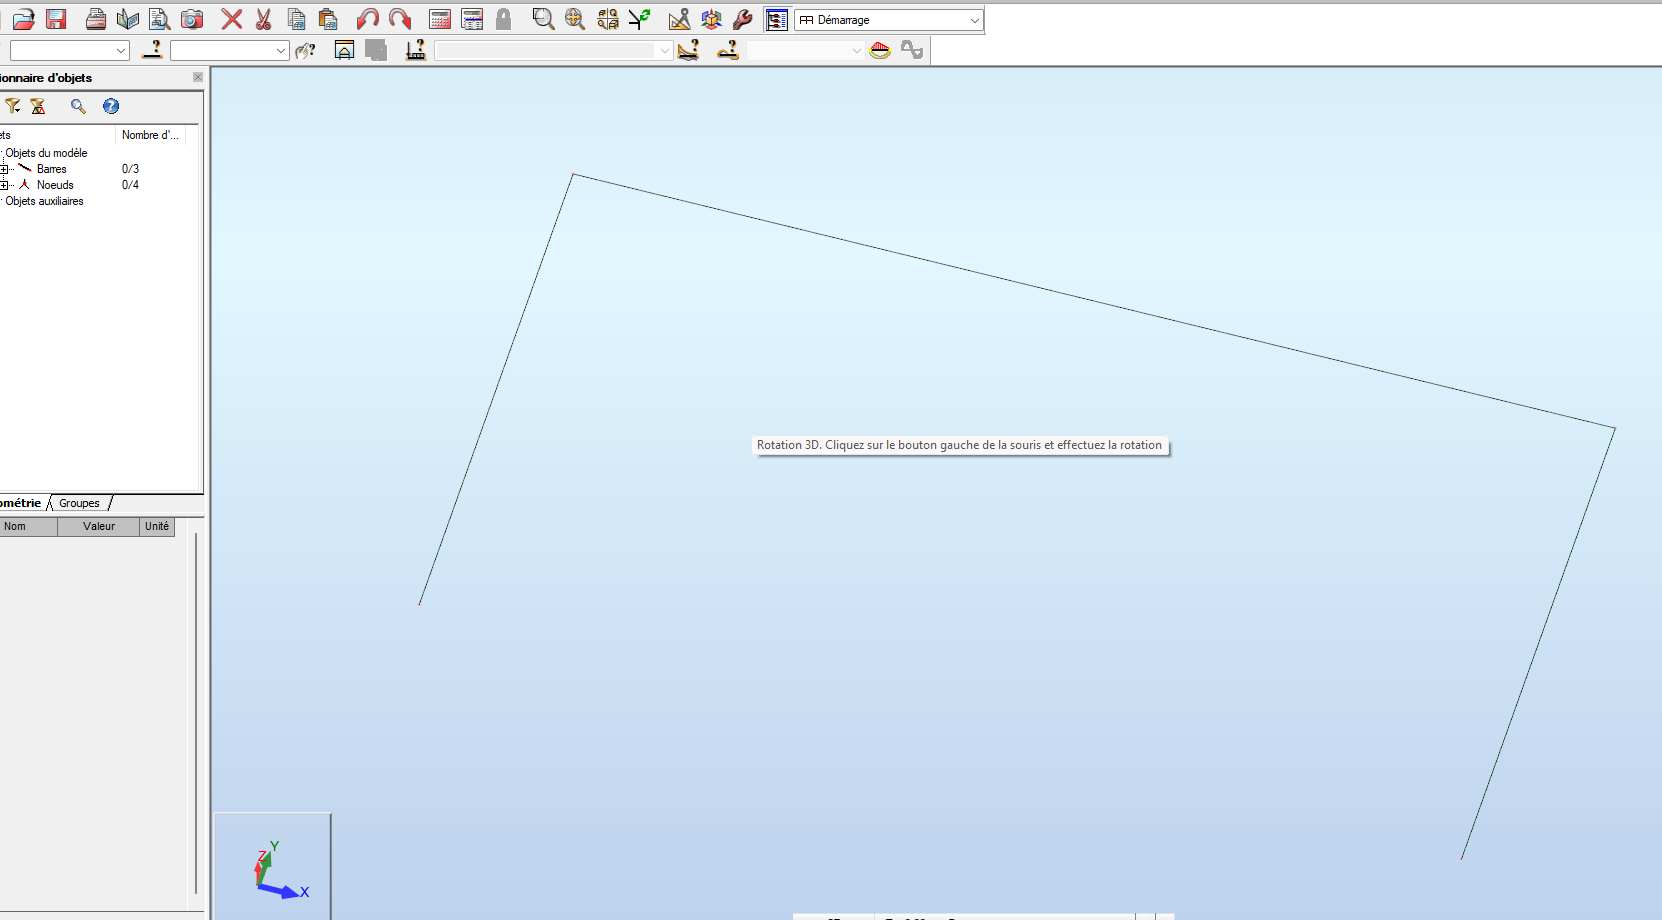
La conception classique squelette et dans ce cas l’utilisation de l’outil inventor ossature mécano
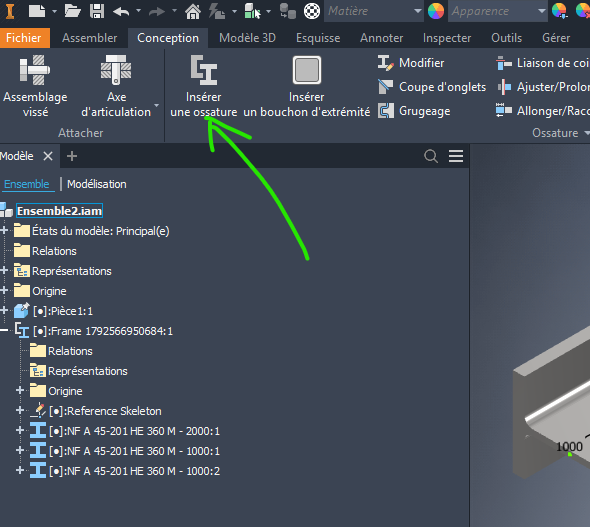
J’ai essayé d’appliquer la méthode sur un modèle qu’un de mes collègues à calculer.
Nous ne modélisons pas avec frame, pour permettre au modèle de continuer à vivre dans le temps si les futurs version d’inventor n’accepte pas les profiles (expérience SW).
J’ai revu les squelettes et utilisé le module mécano et prolongé ou raccourci les fers.
Lors de la modélisation du squelette (esquisse 2D) je prolonge les fers (ligne d’esquisse) pour former les nœuds (intersection théorique des Fer).
de la grugeage des fers le modèle ne conserve pas les nœuds et défini la fin du fer comme réaliser dans la 3D.
Ci-dessous le squelette Inventor
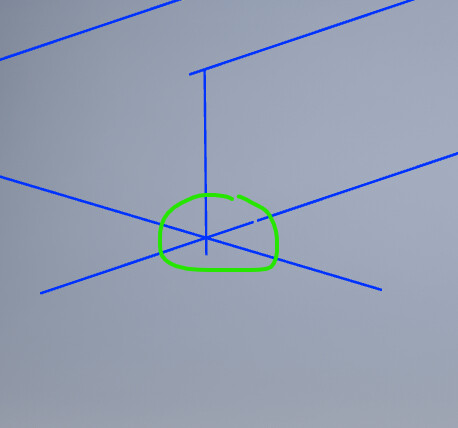
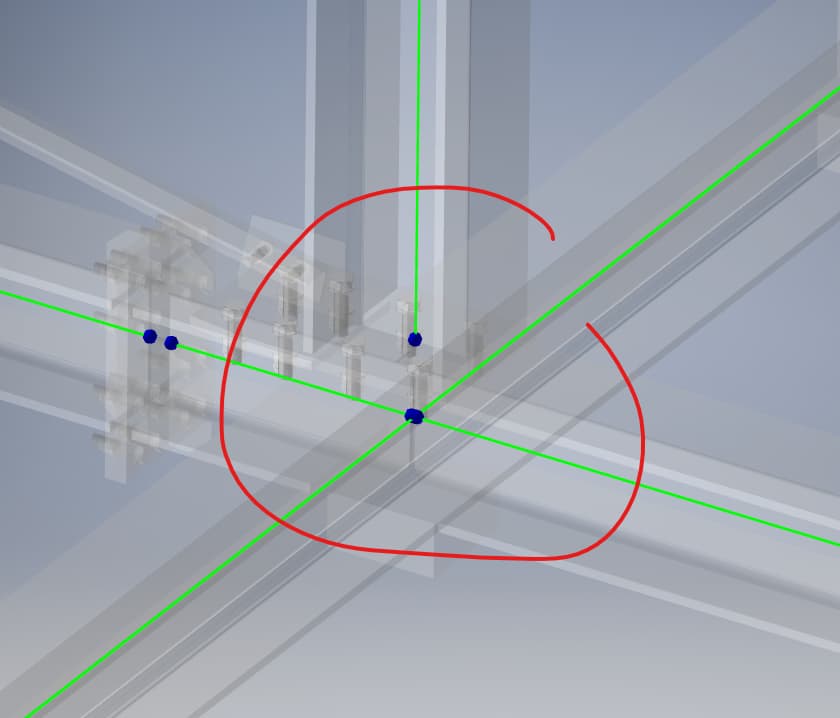
Modèle simulation inventor avant extraction
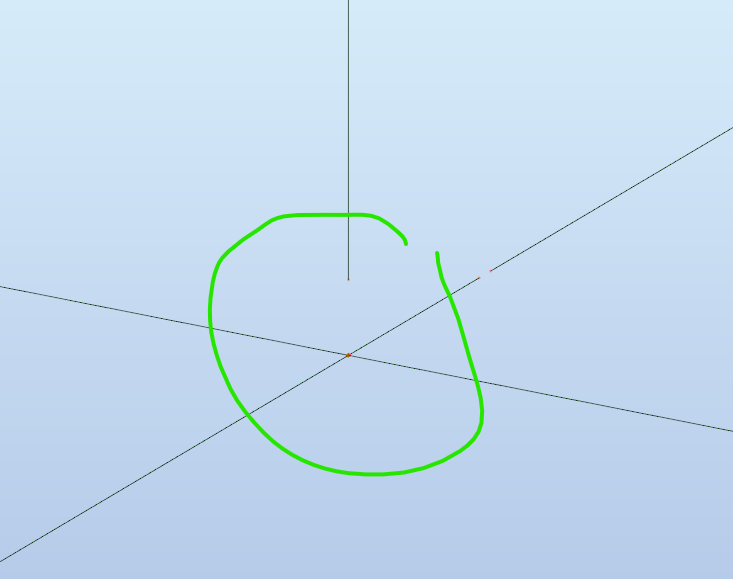
Extraction
Edit 2:
Je ne maitrise pas bien mais la simulation inventor et Robot, c’est dommage que lors de la simulation il définit nœud à l’extrémité des fers grugés au lieu des esquisse du frame initiatle.
Dans Robot on est dans la même définition que la simulation Inventor, cela dit c’est surement modifiable dans Robot.
Edit 3: problème de raccordement des nœuds
- J’ai supprimé au préalable les nœuds inutile)
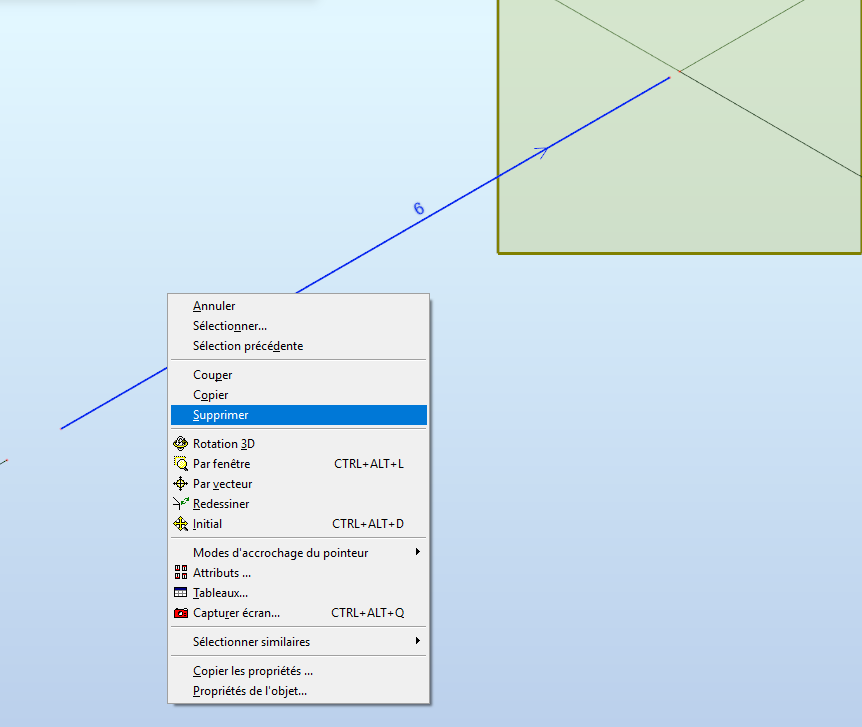
- sélectionner Redessiner
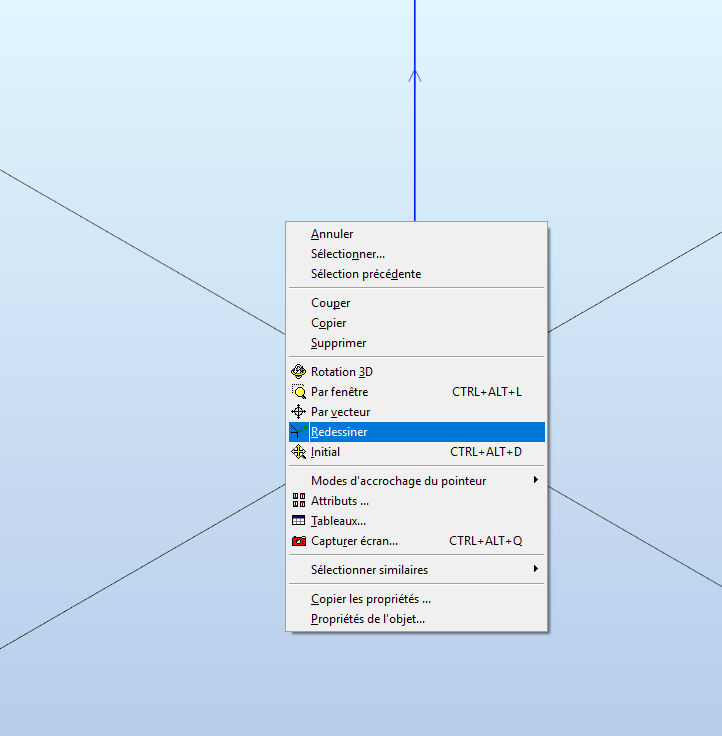
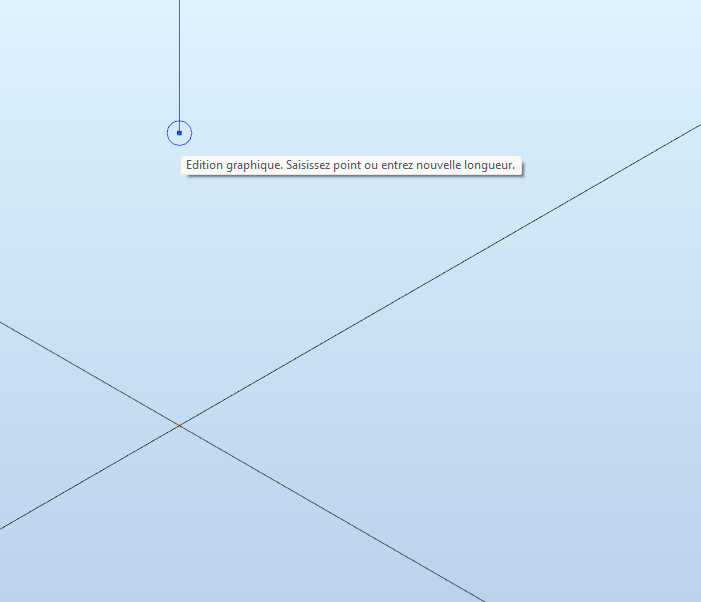

Je vais aussi tester avec le format IGS depuis SolidWorks par curiosité.
Bon déterrage de poste mais j’ai appris quelque chose
2 « J'aime »